

Automotive Steer-By-Wire (SBW) System|Složení, princip a vlastnosti
Automobilový průmyslřídit-po-drátuSystém (SBW) se skládá ze tří hlavních součástí: sestavy volantu, sestavy pro provedení řízení a hlavní elektronické řídicí jednotky (ECU), jakož i pomocných systémů včetně automatického systému prevence poruch a systému napájení.
Přehled
Automobilový systém řízení-by{1}}po drátu (SBW) se skládá ze tří hlavních součástí: sestavy volantu, sestavy pro provedení řízení a hlavní ECU, spolu s pomocnými systémy, jako je automatický systém prevence poruch a napájecí zdroj.
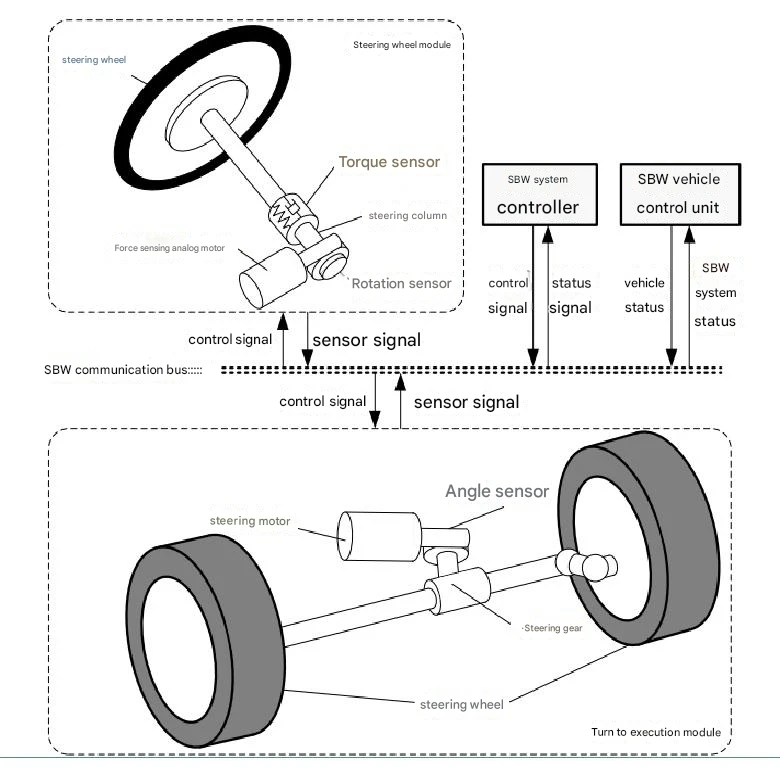
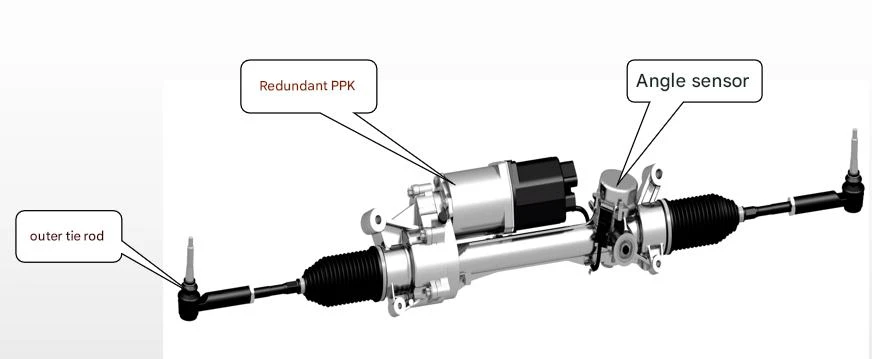
Sestava volantu obsahuje volant, snímač úhlu natočení volantu, snímač točivého momentu a motor vratného točivého momentu volantu. Jeho primární funkcí je převést řidičův záměr řízení (měřením úhlu natočení volantu) na digitální signály a přenést je do hlavní ECU. Mezitím přijímá signály točivého momentu z hlavní ECU pro generování vratného točivého momentu volantu a poskytuje řidiči odpovídající informace o pocitu z vozovky. Sestava provedení řízení obsahuje mimo jiné snímač úhlu předního kola, motor pro provedení řízení, ovladač motoru řízení a součásti řízení předních kol. Přijímá povely z hlavní ECU a ovládá otáčení volantů pomocí ovladače motoru řízení, aby se realizoval záměr řízení řidiče.
Hlavní ECU analyzuje a zpracovává shromážděné signály, aby určila stav pohybu vozidla, a posílá pokyny motoru pro návrat točivého momentu volantu a motoru provádění řízení, aby řídil jejich činnost. To zajišťuje, že vozidlo poskytuje optimální odezvu za všech pracovních podmínek, snižuje potřebu řidiče kompenzovat změny v charakteristice řízení vozidla rychlostí a snižuje zátěž řidiče. Kromě toho může řídicí jednotka identifikovat provozní pokyny řidiče a posoudit, zda je ovládání řízení za aktuálního stavu přiměřené. Když je vozidlo v nestabilním stavu nebo řidič vydá nesprávný pokyn, systém SBW zablokuje nesprávnou činnost řízení a automaticky provede kontrolu stability, aby se vozidlo co nejdříve vrátilo do stabilního stavu.
Systém automatické prevence poruch je klíčovým modulem systému SBW, který zahrnuje řadu monitorovacích a implementačních algoritmů. Reaguje na různé typy a úrovně poruch odpovídajícími procesními opatřeními, aby byla v maximální míře zachována normální jízda vozidla. Jako jeden z nejrozšířenějších dopravních prostředků musí být bezpečnost vozidel primárním hlediskem a základem veškerého výzkumu. Automatická detekce a zpracování poruch proto patří mezi nejdůležitější součásti systému SBW. Přijímá přísnou logiku detekce chyb a zpracování, aby dále zlepšil výkon bezpečnosti vozidla.
Systém napájení je zodpovědný za napájení ovladače, dvou výkonných motorů a dalších-elektrických spotřebičů ve vozidle. Maximální výkon samotného motoru provedení úhlu předního kola se pohybuje od 500W do 800W a spolu s dalšími elektronickými zařízeními na vozidle je napájení značně zatíženo. Pro zajištění stabilního provozu elektrické sítě při velkém zatížení je proto zvláště důležitý výkon napájecího zdroje.
Pracovní princip
Systém řízení vozidla je klíčovou součástí, která určuje aktivní bezpečnost vozidla. Tradiční automobilový systém řízení je mechanický systém: řidič manipuluje s volantem a pohyb řízení se přenáší na volanty prostřednictvím převodky řízení a řady vazeb. Automobilový systém SBW eliminuje mechanické spojení mezi volantem a volanty, přičemž řízení realizuje výhradně pomocí elektrické energie. Osvobozuje se od různých omezení tradičních systémů řízení a umožňuje volné navrhování jak charakteristiky přenosu síly, tak charakteristiky přenosu úhlu řízení vozidla. To přináší neomezené možnosti návrhu charakteristiky řízení vozidla a představuje hlavní inovaci v systémech řízení automobilů.
Princip fungování automobilového systému SBW je následující: Senzory detekují data o řízení řidiče, která jsou poté přenášena do{0}}ECU vozidla prostřednictvím datové sběrnice, a ze systému řízení řízení jsou získávány povely zpětné vazby. Systém řízení řízení také přijímá pokyny řidiče k řízení z mechanismu řízení a informace o stavu kol ze systému řízení, čímž řídí pohyb celého systému řízení. Řídicí systém řídí kola tak, aby se natáčela do požadovaného úhlu, a předává zpět úhel natočení kol a točivý moment otáčení do dalších částí systému, jako je mechanismus ovládání řízení, aby měl řidič pocit z vozovky. Intenzitu tohoto pocitu na silnici lze ovládat systémem řízení řízení podle různých podmínek.
Charakteristika
Vylepšený výkon v oblasti bezpečnosti vozidlaOdstranění mechanických spojů, jako je sloupek řízení, zcela zabrání zranění řidiče ze sloupku řízení při nehodách s kolizí. Inteligentní ECU posuzuje racionalitu provozu řidiče na základě jízdního stavu vozidla a provádí odpovídající úpravy. Když je vozidlo v extrémních pracovních podmínkách, může automaticky provádět kontrolu stability vozidla.
Vylepšené jízdní vlastnosti a ovladatelnost Převod řízení (poměr úhlu natočení volantu k úhlu kol) se dynamicky upravuje na základě rychlosti vozidla, kontroly trakce a dalších relevantních parametrů. Nízký převod řízení snižuje při nízkých rychlostech úhel natočení volantu potřebný pro zatáčení nebo parkování; při vysokých rychlostech zajišťuje zvýšený převod řízení lepší jízdní vlastnosti-v přímém směru.
Optimalizovaný pocit řidiče z vozovkyProtože neexistuje žádné mechanické spojení mezi volantem a volanty, řidičův „pocit na silnici“ je generován simulací. Systém dokáže ze signálů získat informace, které nejlépe odrážejí skutečný jízdní stav vozidla a stav vozovky, a použít je jako řídicí proměnnou pro vratný moment volantu. To zajišťuje, že volant poskytuje řidiči pouze užitečné informace, čímž poskytuje realističtější pocit z vozovky.
Složení
V podstatě, asystém řízení-by{1}}wiresestává ze dvou klíčových součástí: modulu volantu (také známého jako ovladač volantu) a modulu řízení (také známého jako ovladač kola). Modul volantu je namontován na horním sloupku řízení a obsahuje tradiční volant, senzory, které detekují úhel natočení volantu, sílu řízení nebo točivý moment řízení, a elektromotor, který řidiči vytváří vhodný pocit z řízení.